
 EN
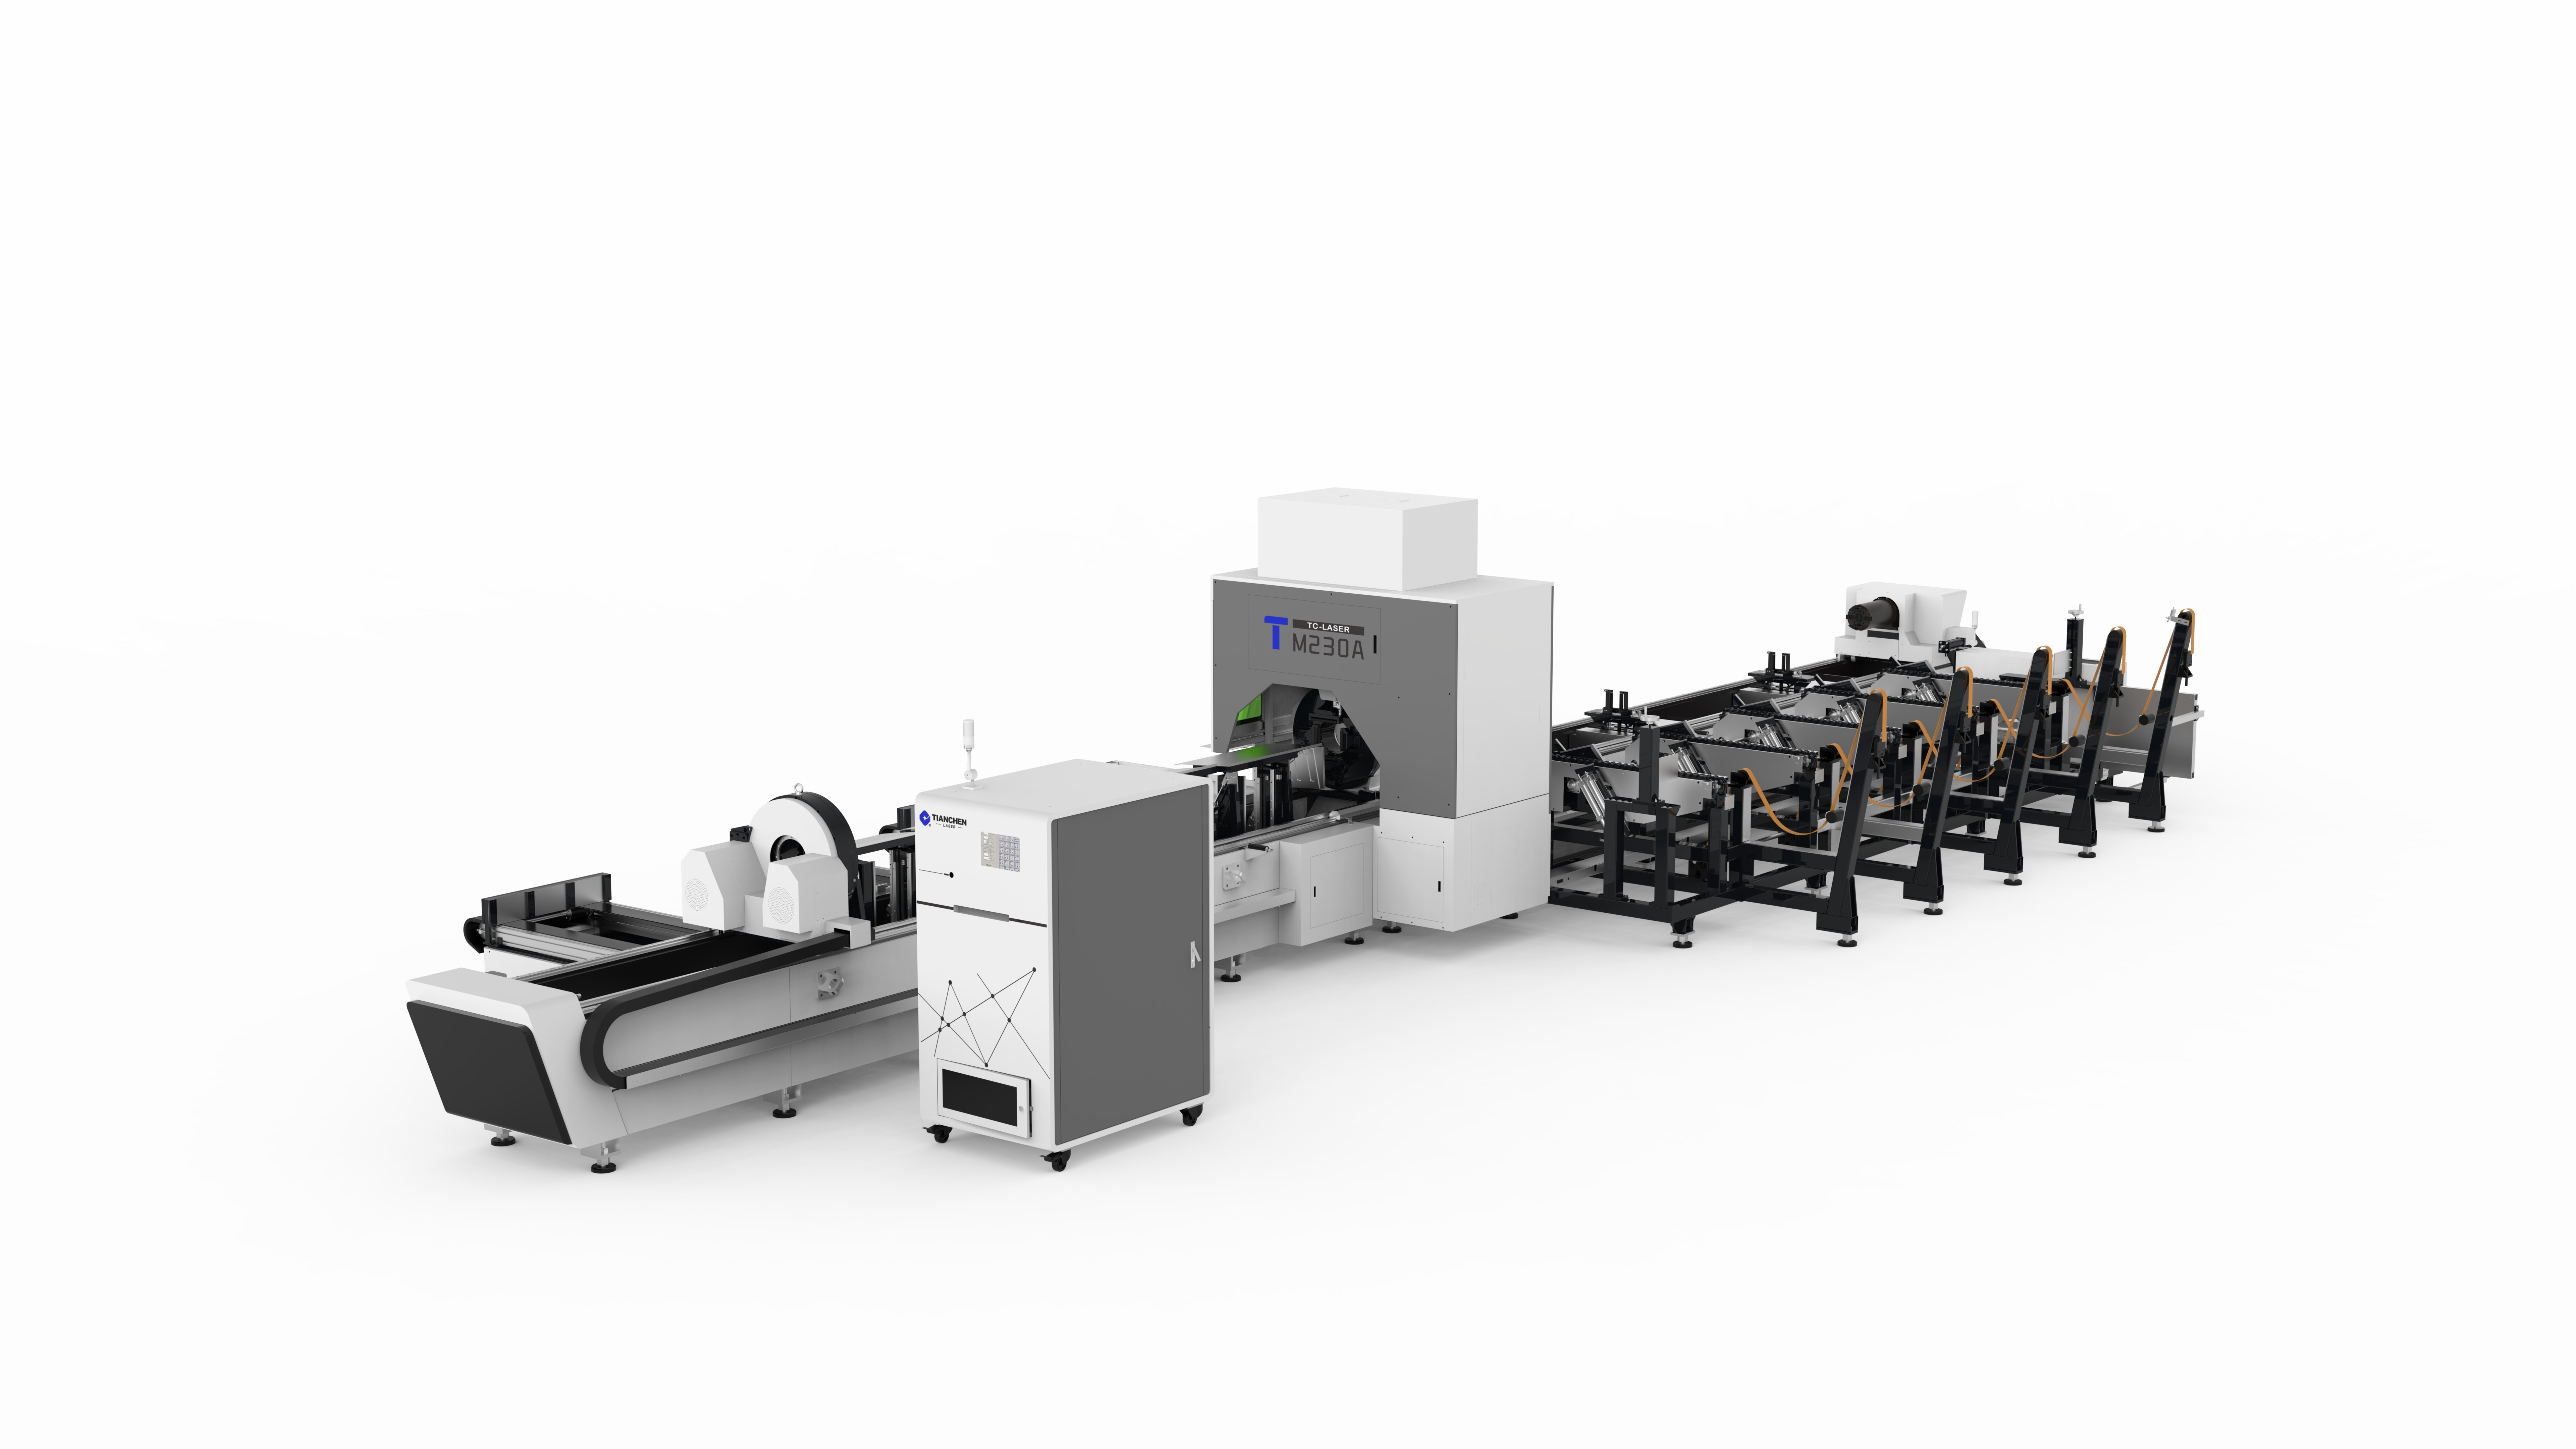
最新式のCNCレーザー切断機は、金属板を高速で切断できますが、その速度はオペレーターが板材を装填する速度を上回っています。この不一致が、金属加工現場における最も一般的なボトルネックです。レーザー光線は数分間稼働しますが、その間、次の板材が装填されるのを待つことになり、この待ち時間が各シフトにおける設備利用率の低下を招きます。また、手動による装填にはもう一つの課題があります。フルサイズの板材は重く、鋭利なエッジを持ち、シフト中に何度も取り扱うには非常に扱いにくいためです。この問題を解決している工場では、板材の装填・卸しを単なる付帯作業ではなく、機械仕様の一部として捉えています。その対策は、シンプルなシャトルテーブルから、完全自動化されたロボットセルまで多岐にわたります。実際の事例からは、大幅な生産性向上が確認されており、投資回収の見通しも明確です。
実際の業界事例/シナリオ
事例①:パレットチェンジャーで無人運転時間を2倍に
構造用金属部品の加工を手がけるメーカーが、4メートル×2メートルの鋼板を加工する12 kWのCNCレーザー切断機を導入したところ、従来通りの課題に直面しました。つまり、1回のネスト加工が完了するたびに機械が停止し、2名のオペレーターが数分かけて完成品の取り出しと次の鋼板のセットを行っていたのです。そこで工場はパレットチェンジャー方式を導入しました。この方式では2台のパレットを保持し、加工エリアへの搬入・搬出を自動で行うため、一方のパレットで加工が完了すると、それを機外で取り出す一方で、もう一方のパレットにはすでに次の鋼板がセットされ、即座に加工を開始できます。これにより、鋼板のセット作業は工程上のボトルネックから完全に除外され、休憩時間や交代時の間も、あらかじめ準備された鋼板を次々と加工できるようになりました。
安定した需要を持つ契約製造業者が、自動化をさらに推し進めました。真空式のロボットによるローディングセルでは、ステージングラックからブランクをシャトルテーブルへ供給し、ソーティングコンベアでプログラムに従って完成品をバインに仕分けします。このセルは、夜勤および深夜勤務の時間帯には最小限の監視で運転され、工場全体が静かな状態でも部品の生産を継続します。この板金加工業者が報告した成果は一貫した傾向を示しました。すなわち、金属用CNCレーザー切断機は無人で高稼働率を維持し、完成品のハンドリングは切断セルから完全に分離され、作業員の業務は単純なローディングからバリ取りや検査といった付加価値作業へとシフトしました。
リスクおよび故障モード分析
手作業によるハンドリングのリスクとサイクルロス
手作業によるシートの取り扱いでは、各工程の限られた時間帯にリスクが集中します。フルサイズのシートは数百キログラムにも及び、エッジは手袋を切り裂くほど鋭く、1シフト中に繰り返し持ち上げる作業は、徐々に現れる筋骨格系の障害を引き起こします。クレーンを用いた荷揚げは負担を軽減しますが、リフティング機器への依存を高め、位置決め時の挟まれ事故の危険性も生じます。安全性の観点だけでなく、すべての手作業工程には機械が停止する「空き時間」が発生し、こうした空き時間は積み重なると、報告書にはほとんど表れない形で生産能力の損失へとつながります。これらの損失を把握するためには、稼働率の記録による定量化が通常、自動化導入を正当化する最初のステップとなります。
ローディングゾーンは、オペレーターと機械が最も密接に相互作用する場所であり、そのためガードやインタロックが極めて重要な安全対策となります。エリアスキャナー、ライトカーテン、およびインタロック付きアクセスパネルを用いることで、作業者がローディングエリア内にいる間は機械の動作を防止します。また、アクセス扉が開いた際には、制御システムが金属加工用CNCレーザー切断機を常に安全な状態で保持しなければなりません。真空式リフティング装置については、移送中に真空が喪失すると重い鋼板が落下する危険があるため、独自の点検体制を整える必要があります。これらの要件は、レーザー安全に関するANSI Z136.1およびレーザー加工機械安全に関するISO 11553-1に準拠しており、ローディングが手動、半自動、あるいは完全ロボット化のいずれの場合にも適用されます。
技術的原則および規格準拠
自動化オプションと統合
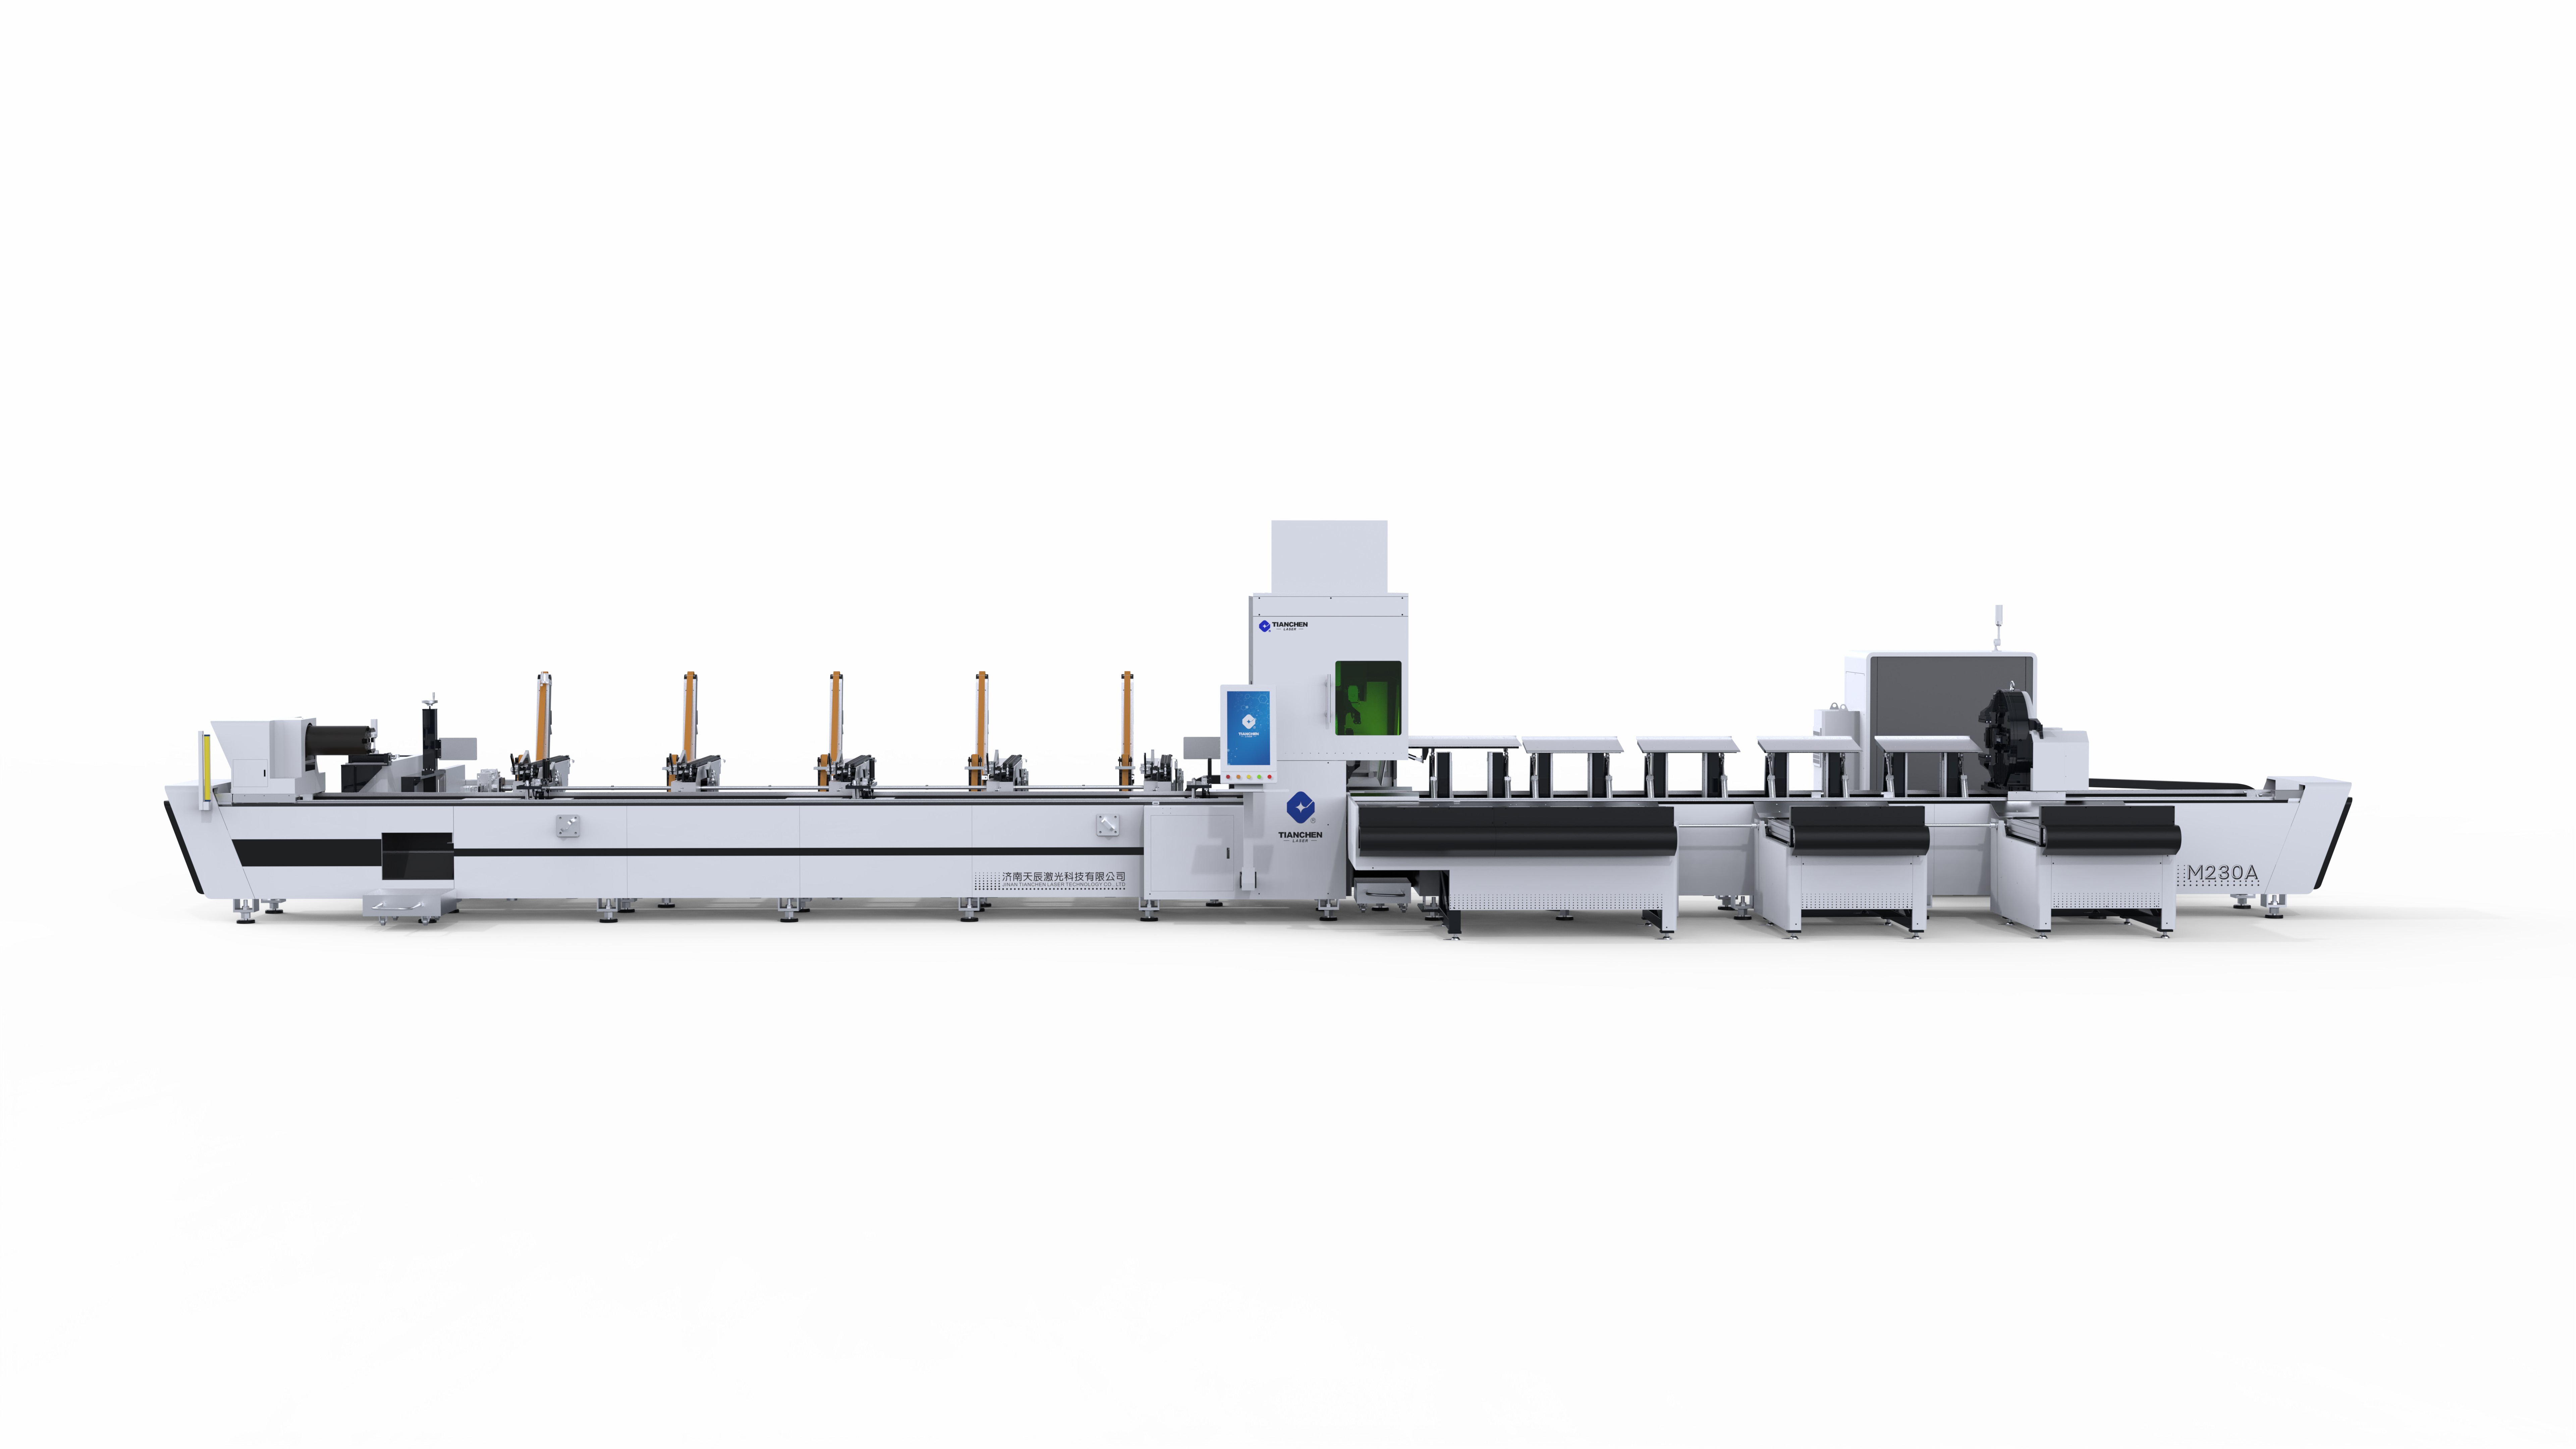
自動化による搬送には、さまざまな投資レベルが存在します。シャトルテーブルは、制御システムの統合を最小限に抑えながら、搬送工程と切断工程を分離します。パレットチェンジャーは、素材板および切断済みのフレームをパレット単位で待機させる仕組みで、同種のネストを大量生産する場合に適しています。真空式リフティング機能付きコンベアシステムは、反復作業向けの連続的な板材供給に対応します。また、真空式エンドエフェクタを備えたロボットセルは、異なる形状・サイズの素材板の混載搬送や仕分けを可能とし、機械制御と連携することで、金属用CNCレーザー切断機が自動的に一時停止・シャトル動作・再開を行い、オペレーターの介入を必要としません。各レベルにおいては、材料搬送制御と機械制御との連携深度が段階的に深まっていきます。最適な自動化レベルは、生産量、人件費、および素材板の種類・サイズの多様性によって決まります。
安全ガード、インタロック装置、および関連規格
自動荷重は安全上の義務を排除するものではなく、単にその責任の所在を移転させるにすぎません。荷重エリアは、自立したガード、スキャナー、インタロック機構を備えた機械エリアとなり、またトランスファー経路も保護されなければならず、加工中の切断包絡線内に板材やロボットが侵入しないよう配慮しなければなりません。煙排出装置は、荷重方法にかかわらず切断エリア全体を確実にカバーする必要があります。また、材料の仮置き場所は、非常時の避難経路を妨げてはなりません。安全基準の参照先は、レーザーの安全な使用に関してはANSI Z136.1、機械の安全に関してはISO 11553-1であり、金属用CNCレーザー切断機の設置にあたっては、機械本体と付属機器を別個に評価するのではなく、システム全体として検証されるべきです。
実践的な購入者・保守担当者向けガイド
適切な自動化レベルの選択
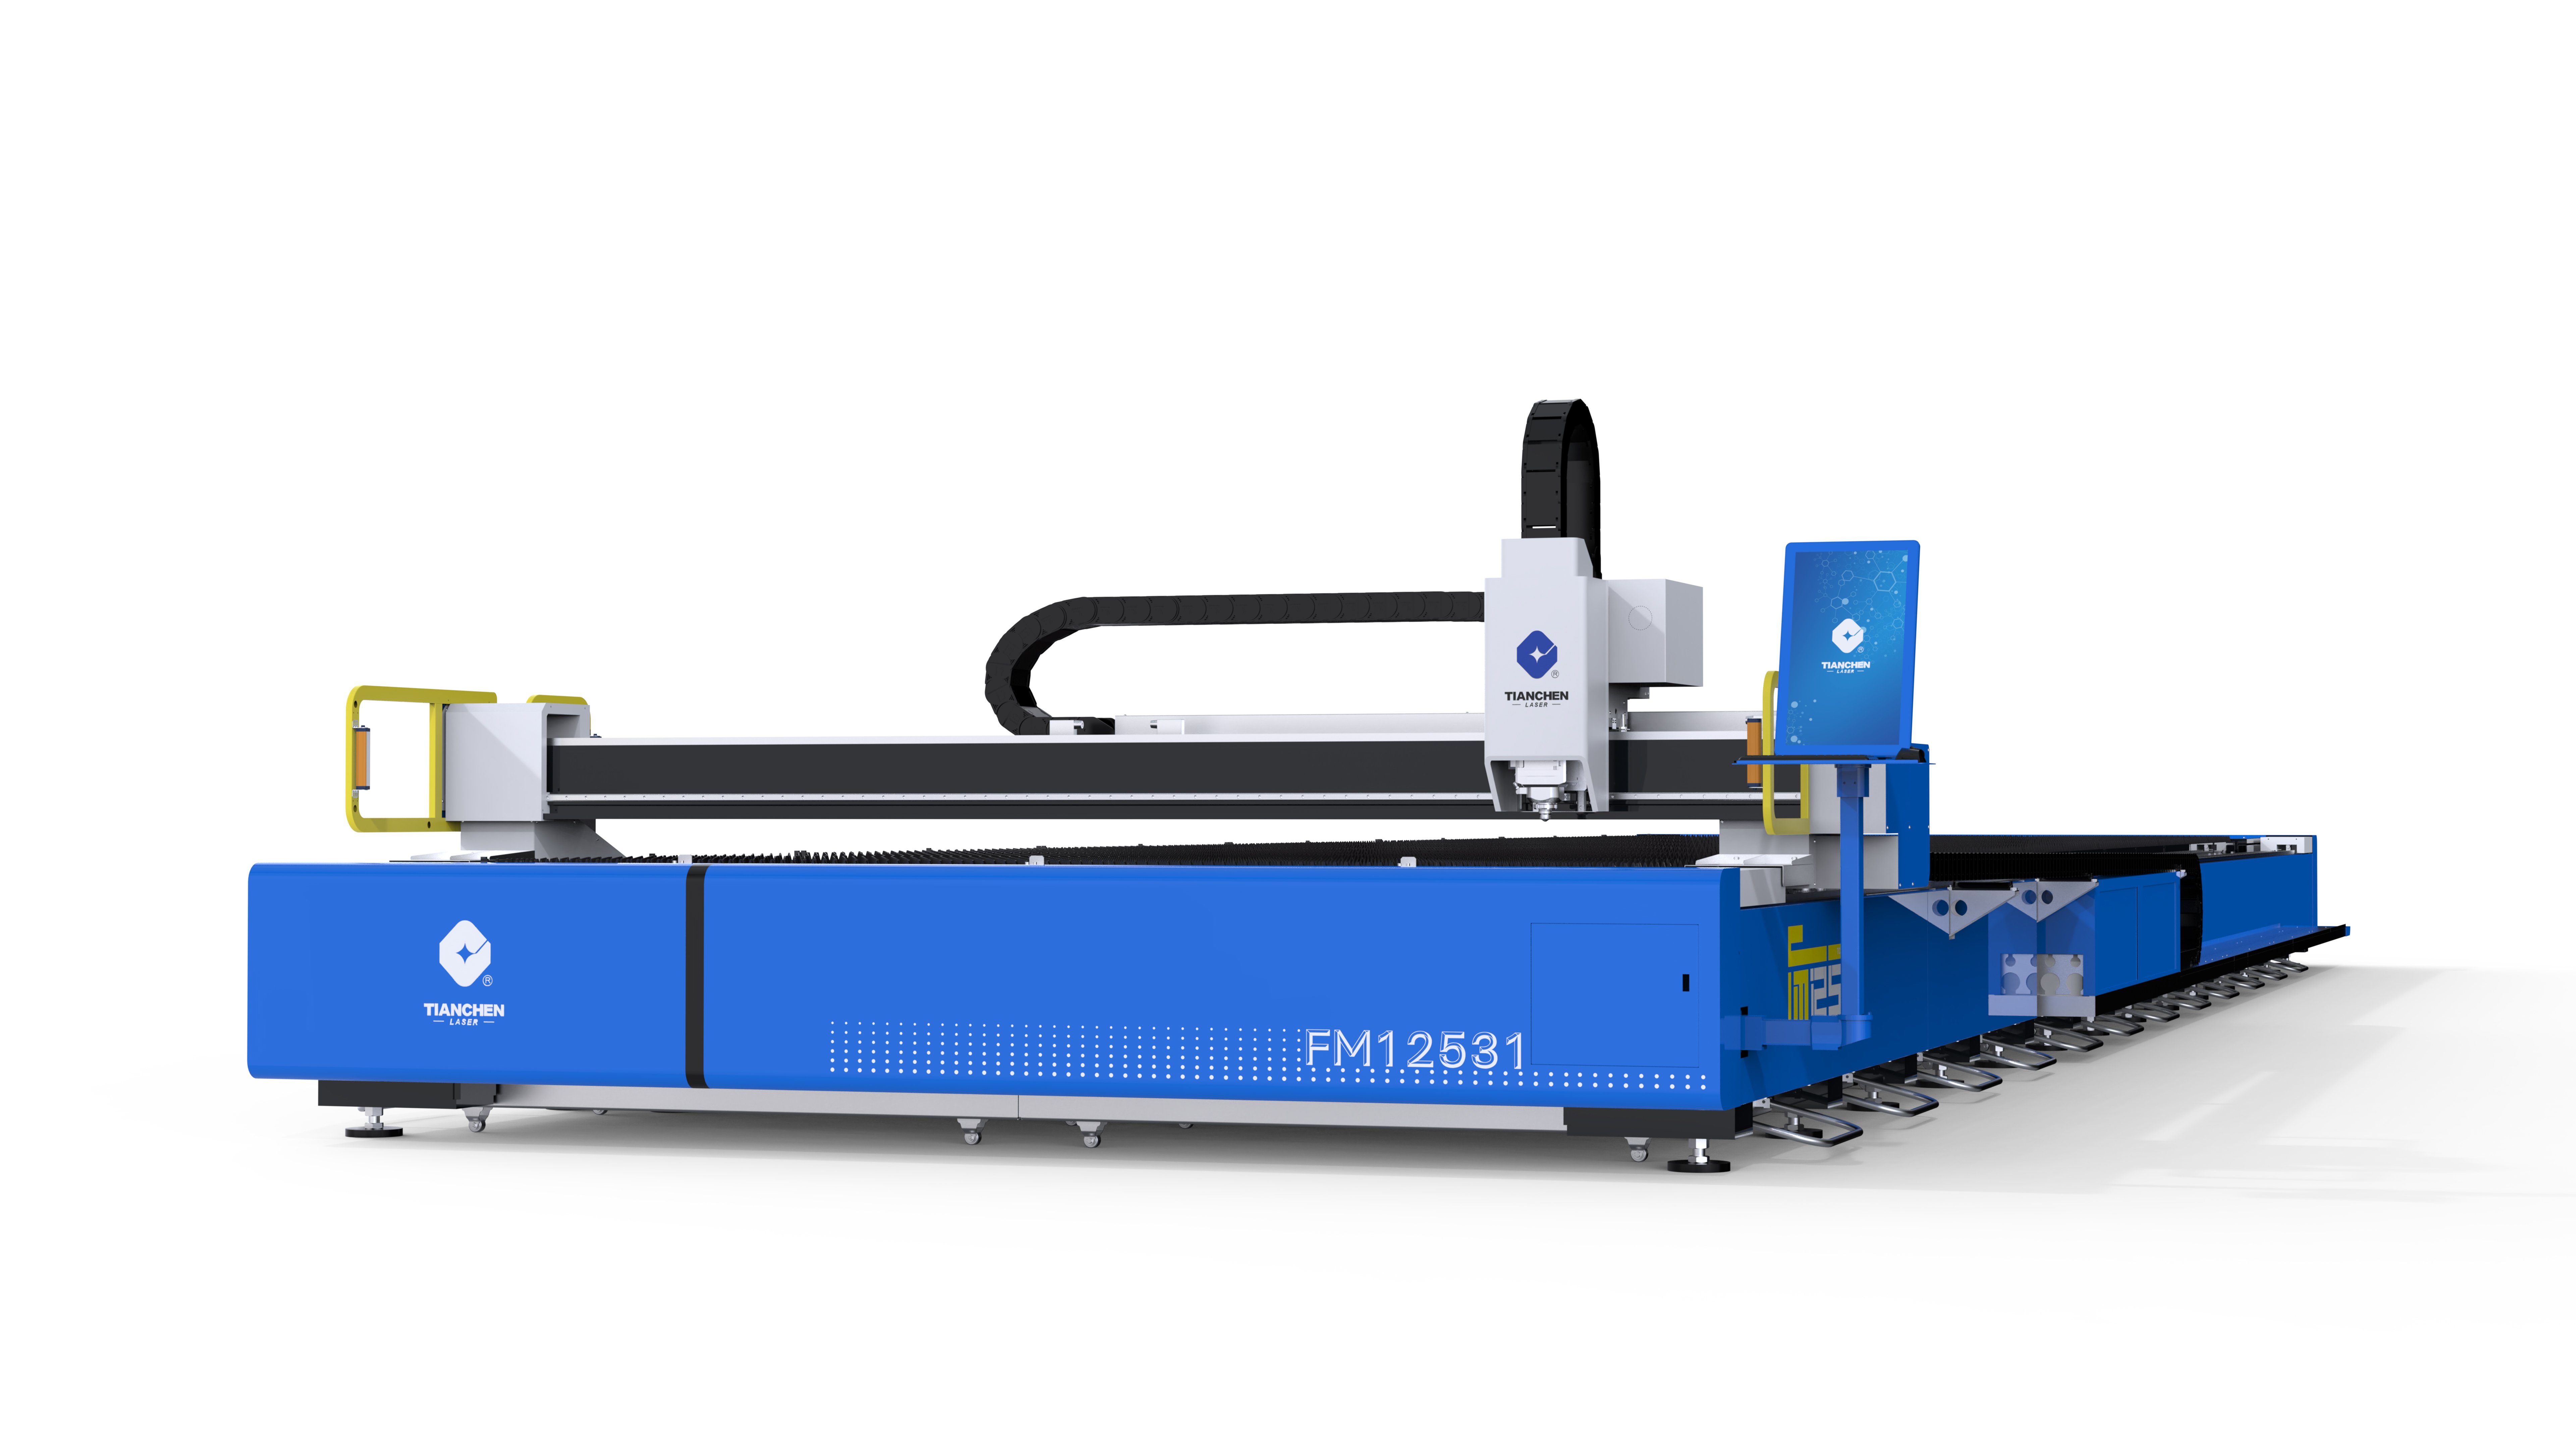
この判断は、設備の稼働率に基づいています。機械が有効な稼働時間の相当部分を材料待ちでアイドリングしている場合、自動化による回収可能な生産能力の向上によって投資費用を回収できます。一方、すでに稼働率が高い場合は、同様の金属用CNCレーザー切断機への投資は、あまり高いリターンをもたらしません。また、人件費と人手の確保状況も、稼働率と同様に重要です。特に、夜間勤務(サードシフト)の人材確保は、無人運転(ライトスアウト・オートメーション)を実現する際の隠れた鍵となる要因であることがよくあります。さらに、素材(ブランク)のばらつきも重要です。というのも、ロボットセルは固定式コンベアと比べて、サイズや板厚の異なる素材をより柔軟に取り扱えるからです。済南市を拠点とするような機械メーカーは、 ティアンチェンレーザー このような評価を、ローディングのサイクルタイムやシステム連携に必要な条件に関する実績データで支援しており、工場の実際のボトルネックに合った金属用CNCレーザー切断機の導入規模を適切に決定できるようにしています。
ローディングシステムの保守
搬送装置には独自の保守管理計画が必要です。真空吸盤やリフティングビームは、搬送中の真空漏れによって重い鋼板が落下するリスクがあるため、定期的な点検と交換が必須です。シャトル機構およびパレット機構については、アライメントの確認と駆動部の保守が必要であり、鋼板の正確な配置を検知する位置センサーも定期的に検証しなければなりません。なぜなら、位置がずれた素材は最初の切断前にすでに不良品となってしまうからです。また、搬送制御と機械制御との統合状態は定期的に試験し、アクセス扉の開放時に切断を停止させるインタロック機能も含めて確認する必要があります。搬入装置のダウンタイムを、機械本体のダウンタイムとともに記録することで、金属用CNCレーザー切断機が購入時に期待された稼働率を確実に達成しているかを評価できます。
よくあるご質問
質問1:レーザー切断機向けに最もコスト効率の高い搬入自動化とは?
答え シャトルテーブルやパレットチェンジャーは、多くの工場で1ドルあたりの稼働率向上効果が最も大きい自動化手段です。これは、高度な制御システムとの統合を必要とせずに、ローディング作業をクリティカルパスから外すことができるためです。コンベアーや真空式搬送装置は、サイズが単一で反復的な生産に適しています。一方、ロボットセルは、異なる形状・サイズの板材(ブランク)の混載や仕分けに対応できますが、導入コストは高くなります。金属用CNCレーザー切断機の自動化レベルは、市場における自動化製品の流行ではなく、実際の設備利用率、人件費、および加工対象となる板材の形状・サイズのばらつき具合に基づいて決定すべきです。
質問2:手動での材料装填(ローディング)には、実際にどれだけの機械稼働時間がかかるのでしょうか?
答え 各マニュアルサイクルでは、完成したシートの卸しと次の空シートの装填・位置決めの間にアイドル時間(待機時間)が発生します。ネスト作業の完了頻度が高い工場では、こうしたアイドル時間が合計して稼働可能時間の相当な割合を占めることになり、稼働率記録からは、オペレーターが見積もるよりも多くのアイドル時間が明らかになることが一般的です。パレットチェンジャーまたはシャトルテーブルを導入して、装填工程をクリティカルパスから外すことで、CNCレーザー切断機(金属用)のシフト内稼働能力の有意な部分を回復できます。
質問3:無人(ライトアウト)でのレーザー切断運転は現実的ですか?
答え はい。需要が安定しており、材料の搬送が自動化されている場合に可能です。真空式エンドエフェクターを備えたロボット装填セルがステージングラックから板金材を供給し、仕分けコンベアが完成品を搬出することで、2番目・3番目のシフト中も無人で連続運転が可能になります。成功の鍵は、安定した材料供給、信頼性の高いハンドリング装置(自社による検査体制を含む)、および装填ゾーン全体への完全なガード・インターロック対策です。
質問4:自動化された荷役ゾーンにはどのような安全対策が適用されますか?
答え 荷役ゾーンには、作業員がいる間は機械の動作を防止するためのエリアスキャナー、光幕、または連動式アクセスパネルが必要です。また、アクセスが開放された際には、制御システムが金属用CNCレーザー切断機を常に安全な状態で保持しなければなりません。真空式リフティング装置については、移送中の真空喪失により重い鋼板などが落下することを防ぐため、定期的な点検が必須です。基準となるフレームワークはANSI Z136.1およびISO 11553-1であり、設置後にはシステム全体としての有効性検証を行う必要があります。